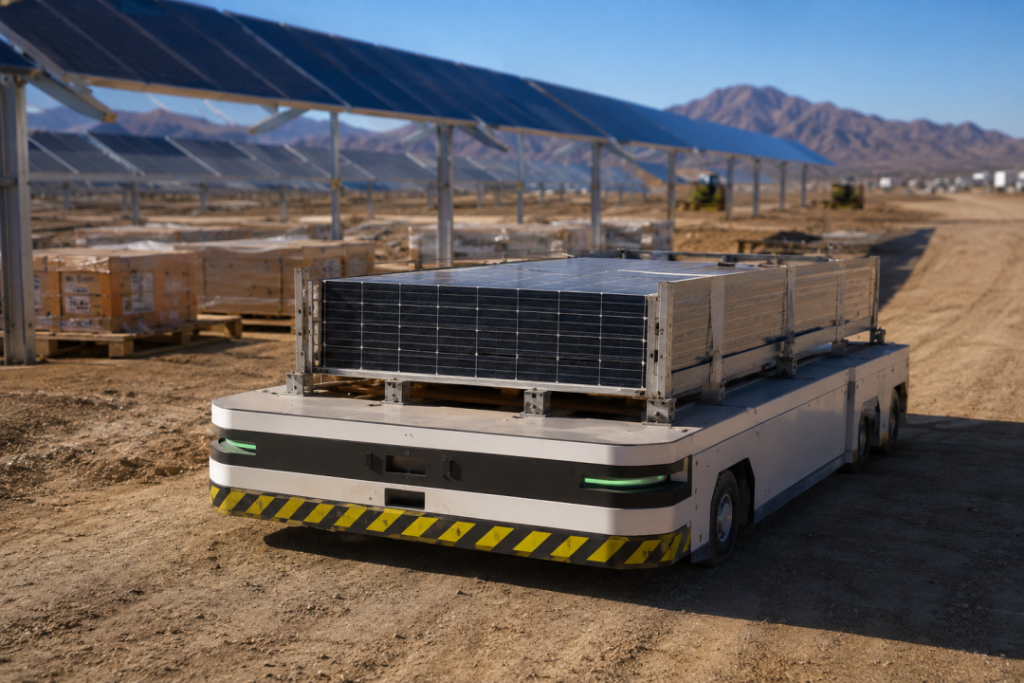
태양광 발전소 건설 규모가 확대되면서 AGV와 같은 이동형 장비가 태양광 모듈 운반 및 자재 이송 등 현장 작업에 점점 더 많이 활용되고 있습니다.
일반적인 공장 환경과 달리 태양광 발전소 건설 현장은 넓은 작업 범위, 개방된 공간, 긴 운송 거리, 빈번한 장비 이동 등의 특징을 갖습니다. 이에 따라 고정형 제어반을 중심으로 한 기존 방식과는 다른 현장 제어 방식이 요구됩니다.
1. 프로젝트 배경 | 태양광 현장 AGV에 필요한 새로운 제어 방식
고객사는 태양광 발전소 건설 분야에서 스마트 장비 및 자동화 솔루션을 제공하는 기업으로, AGV 등 이동형 로봇의 현장 적용을 지속적으로 추진해 왔습니다.
이번 대규모 지상형 태양광 발전소 프로젝트에서는 AGV가 모듈 적치장에서 설치 구역까지 태양광 모듈을 장거리 운반했습니다.
운영자는 AGV를 직접 따라 이동하면서 모듈 적재 상태를 확인하고, 경로를 조정하거나 이상 상황에 개입해야 했습니다.
이에 프로젝트에서는 다음과 같은 요구사항을 충족하는 이동형 제어 솔루션이 필요했습니다.
무선 기반의 이동형 운영
기능 안전 대응
안전 무선 통신
다양한 제조사의 PLC 호환
실외 건설 환경 대응
즉, 현장에서 자유롭게 이동하면서도 안전성, 통신 신뢰성 및 환경 대응성을 동시에 확보하는 것이 핵심 요구사항이었습니다.
2. 기존 유선 방식으로는 왜 부족했을까?
2-1. 유선 HMI | 제한된 이동 거리
기존에는 유선 핸드헬드 HMI를 사용하는 방식이 일반적이었습니다.
케이블 길이에 따라 작업 반경이 제한되며, 일반적으로 약 5~10m 수준의 이동 거리만 확보할 수 있습니다.
그러나 이번 프로젝트에서 AGV는 모듈 적치장에서 설치 구역까지 수백 미터에 이르는 경로를 이동했습니다. 운영자가 AGV를 따라가려면 케이블을 반복적으로 연결하고 분리해야 했습니다.
또한 개방된 건설 현장에서는 케이블이 작업 차량에 밟히거나 태양광 구조물에 걸릴 가능성도 있어 케이블 단선과 같은 장애가 발생할 수 있습니다.
2-2. 일반 무선 단말 | 기능 안전 요구사항 대응의 한계
일반 산업용 태블릿이나 무선 원격 단말은 기능 안전을 목적으로 설계되지 않은 경우가 많습니다.
특히 비상정지와 같은 인명 보호 관련 안전 기능에는 적절한 안전 무결성 수준이 요구됩니다. EN ISO 13849-1 및 IEC 61508과 같은 국제 기능 안전 표준을 고려하면, 적용 환경에 따라 PL d 또는 SIL 3 수준의 안전 기능이 요구될 수 있습니다.
일반 무선 단말은 이러한 안전 요구사항을 충족하는 안전 통신 구조를 제공하지 못할 수 있으며, 비상정지 신호를 AGV의 안전 회로에 직접 연결하기도 어렵습니다.
2-3. 일반 Wi-Fi | 안전 신호에는 별도의 보호 메커니즘 필요
일반 Wi-Fi 네트워크는 기본적으로 데이터 통신을 위한 네트워크입니다.
패킷 손실, 재전송 및 통신 지연 변동이 발생할 수 있기 때문에 비상정지와 같은 중요한 안전 신호를 단순한 일반 데이터 통신 방식으로 전송하는 데에는 한계가 있습니다.
따라서 프로젝트에는 무선 통신 환경에서도 중요 안전 신호의 신뢰성 있는 전달을 보장할 수 있는 별도의 안전 통신 메커니즘이 필요했습니다.
2-4. 다양한 PLC | 장비 호환성 문제
현장 AGV에는 서로 다른 제조사의 제어 시스템이 적용될 수 있습니다.
Siemens, Allen-Bradley 등 주요 PLC는 서로 다른 통신 프로토콜을 사용하기 때문에 AGV 제조사별로 별도의 전용 조작 단말을 구성하면 장비와 예비 부품 관리가 복잡해질 수 있습니다.
또한 운영자가 서로 다른 조작 방식과 화면을 익혀야 하므로 교육 부담이 커지고, 조작 방식의 차이로 인한 오조작 가능성도 높아질 수 있습니다.
2-5. 실외 건설 환경 | 실제 현장 조건에 대한 대응
태양광 발전소 건설 현장은 일반적인 산업용 공장과 환경 조건이 다릅니다.
분진, 요철이 있는 노면, 강한 직사광선, 장시간의 실외 작업 등은 HMI의 내구성, 방진·방수 성능, 화면 가독성 및 배터리 지속시간에 대한 요구사항을 높입니다.
또한 운영자가 장시간 휴대해야 하기 때문에 인체공학적인 설계와 장갑 착용 상태에서도 조작할 수 있는 사용성 역시 중요합니다.
3. EXOR X5 무선 핸드헬드 HMI
이동형 조작과 안전 통신을 하나의 시스템으로
이러한 요구사항을 바탕으로 프로젝트에서는 EXOR X5 무선 핸드헬드 HMI 솔루션을 적용했습니다.
전체 시스템은 X5 무선 핸드헬드 HMI, Xbase 통신 베이스 스테이션 및 Xcharging 충전 스테이션으로 구성됩니다.
애플리케이션은 JMobile 플랫폼을 기반으로 개발했으며, X5는 현장 이동형 조작을 담당하고 Xbase는 AGV 제어 시스템과의 통신 및 안전 신호 인터페이스를 담당합니다.
시스템 구성
운영자 → X5 무선 HMI → 안전 무선 통신 → Xbase → AGV 제어 시스템
X5와 Xbase 사이에서는 안전 통신 메커니즘을 활용해 중요한 안전 신호를 전송합니다.
Xbase는 산업용 이더넷을 통해 AGV 컨트롤러와 연결되며, 현장 제어 시스템에 맞춰 다양한 PLC 및 산업용 프로토콜과 연동할 수 있습니다.
이를 통해 이동형 조작, 안전 통신 및 PLC 통신을 계층적으로 구성하면서 현장 제어 요구사항과 향후 시스템 확장성을 함께 고려했습니다.
3-1. X5 무선 핸드헬드 HMI | 현장 이동형 조작의 핵심
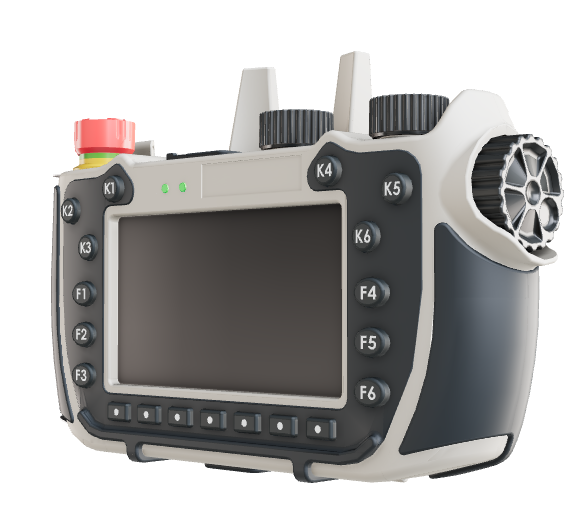
X5는 5인치 TFT 컬러 터치스크린(480×272, 64K 컬러)을 탑재하고 있으며, 표시등이 포함된 SIL 3 비상정지 버튼, 3위치 활성화 스위치, 16단 셀렉터 및 19개의 사용자 프로그래밍 가능 선택 키를 통합했습니다.
약 0.8kg의 경량 설계와 인체공학적 구조를 적용해 한 손으로 안정적으로 휴대할 수 있으며, 장갑을 착용한 상태에서도 주요 조작이 가능합니다.
운영자는 X5를 휴대하고 AGV를 따라 이동하면서 모듈 적재 확인, 경로 미세 조정 및 비상정지 등 필요한 작업을 현장에서 직접 수행할 수 있습니다.
또한 IP64 보호등급 및 낙하 대응 설계를 통해 분진과 요철이 있는 건설 현장에서 안정적인 사용을 지원합니다.
3-2. Xbase 베이스 스테이션 및 SIL 3 안전 통신
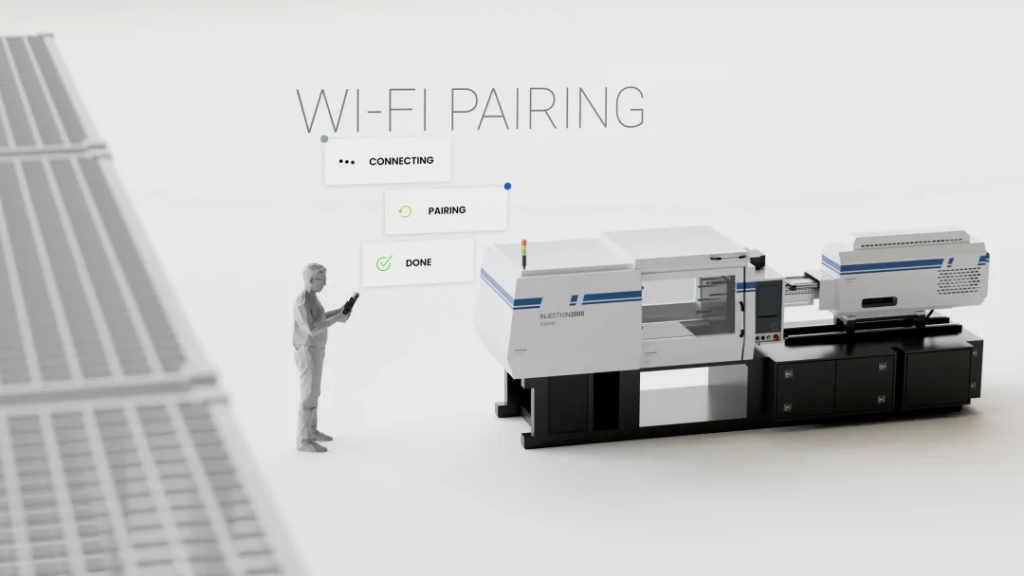
Xbase 통신 베이스 스테이션과 X5 무선 HMI는 2.4GHz/5GHz 듀얼 밴드 Wi-Fi를 이용해 무선 연결을 구성합니다.
No-Touch Pairing 기능을 통해 현장에서 전원을 켠 후 빠르게 연결할 수 있도록 설계되었습니다.
비상정지와 활성화 등의 주요 안전 신호는 Safety Black Channel 기반의 안전 통신 프로토콜을 통해 SIL 3 수준의 안전 통신 구조로 전달됩니다.
Xbase에서는 해당 신호를 안전 출력으로 처리해 AGV의 안전 회로와 연동할 수 있습니다.
또한 Xbase에는 2개의 이더넷 포트가 제공되어 WAN/LAN 네트워크를 분리할 수 있습니다. 이를 통해 현장 제어 네트워크와 상위 관리 시스템을 분리하면서 향후 디지털화 및 시스템 확장을 위한 네트워크 구성을 지원합니다.
3-3. 다양한 PLC 프로토콜 통합
Xbase는 200종 이상의 통신 프로토콜을 지원하며, Siemens S7, Allen-Bradley, Mitsubishi, Omron, Modbus TCP, OPC UA, MQTT 등 주요 산업용 프로토콜과 연동할 수 있습니다.
Xbase를 게이트웨이로 활용하면 서로 다른 제조사의 AGV 제어 시스템을 하나의 구조로 연결할 수 있습니다.
각 AGV의 제어 명령과 상태 데이터를 X5 화면에서 통합적으로 확인할 수 있어 하나의 이동형 단말로 여러 AGV를 운영할 수 있는 환경을 구축할 수 있습니다.
3-4. Mobile 플랫폼과 CORVINA 클라우드 생태계
X5 애플리케이션은 EXOR JMobile 플랫폼을 기반으로 개발되었습니다.
JMobile을 이용하면 HMI 화면, 변수, 알람 및 조작 로직 등을 구성할 수 있으며, 개발된 프로젝트를 다른 장비에서도 재사용할 수 있습니다.
여러 대의 단말을 추가하거나 향후 시스템을 확장해야 하는 프로젝트에서는 기존 개발 자산을 활용할 수 있어 반복적인 개발 작업을 줄이고 프로젝트 구축 효율을 높일 수 있습니다.
4. 솔루션 적용 효과
4-1. 현장 작업 효율 향상
무선 핸드헬드 HMI를 적용하면 운영자가 고정 제어반과 AGV 사이를 반복적으로 이동할 필요가 없습니다.
AGV를 따라 이동하면서 모듈 적재, 운송 및 이상 상황 대응을 현장에서 직접 수행할 수 있어 불필요한 이동과 대기 시간을 줄이고 현장 작업의 유연성을 높일 수 있습니다.
4-2. 안전한 장비 운영을 위한 기술 기반 확보
AGV 현장 운영에 필요한 안전 기능을 고려해 SIL 3 비상정지 및 활성화 기능, 안전 통신 메커니즘, 안전 출력을 하나의 시스템으로 구성했습니다.
Safety Black Channel 원리를 적용한 안전 통신 구조를 통해 주요 안전 신호의 신뢰성 있는 전달을 지원하며, 프로젝트의 안전성 검토 및 최종 검수에 필요한 기술적 기반을 제공합니다.
4-3. 다양한 AGV의 단말 구성 및 관리 간소화
X5와 Xbase를 조합하고 Xbase의 다양한 산업용 통신 프로토콜 지원 기능을 활용하면 서로 다른 제조사의 AGV 제어 시스템에도 하나의 이동형 단말을 적용할 수 있습니다.
PLC 또는 AGV 제조사별로 전용 단말을 각각 구성하는 방식과 비교해 단말 및 예비 부품의 종류를 줄이고 운영자 교육과 장비 관리의 복잡성을 낮추는 데 도움이 됩니다.
또한 공통된 HMI 화면과 조작 방식을 적용함으로써 장비별 조작 방식 차이로 인한 오조작 가능성도 줄일 수 있습니다.
4-4. 케이블 관련 장애 및 유지보수 부담 감소
기존 유선 핸드헬드 단말은 이동형 건설 현장에서 케이블의 당김, 마모, 걸림 및 차량 압착 등의 영향을 받을 수 있습니다.
무선 HMI를 적용하면 이러한 케이블 관련 장애 요인을 줄이고 관련 유지보수 작업도 간소화할 수 있습니다.
또한 CORVINA 클라우드 플랫폼의 장비 상태 모니터링 및 알람 기능을 활용하면 이상 상황을 보다 신속하게 확인하고 대응할 수 있어 통신 또는 장비 이상으로 인한 비계획 정지를 줄이는 데 도움이 됩니다.
고객 적용 효과
솔루션 적용을 통해 프로젝트는 현장 작업 효율, 안전성 및 장비 관리 측면에서 개선된 운영 환경을 구축할 수 있었습니다.
무선 이동형 조작을 통해 운영자의 불필요한 이동을 줄이고 AGV 작업의 유연성을 높였으며, SIL 3 안전 기능과 Safety Black Channel 기반 안전 통신을 통해 현장 안전 요구사항에 대응했습니다.
또한 다양한 산업용 프로토콜을 지원함으로써 여러 제조사의 AGV를 하나의 운영 단말로 관리할 수 있으며, 기존 유선 장비에서 발생할 수 있는 케이블 마모 및 단선 문제도 줄일 수 있습니다.
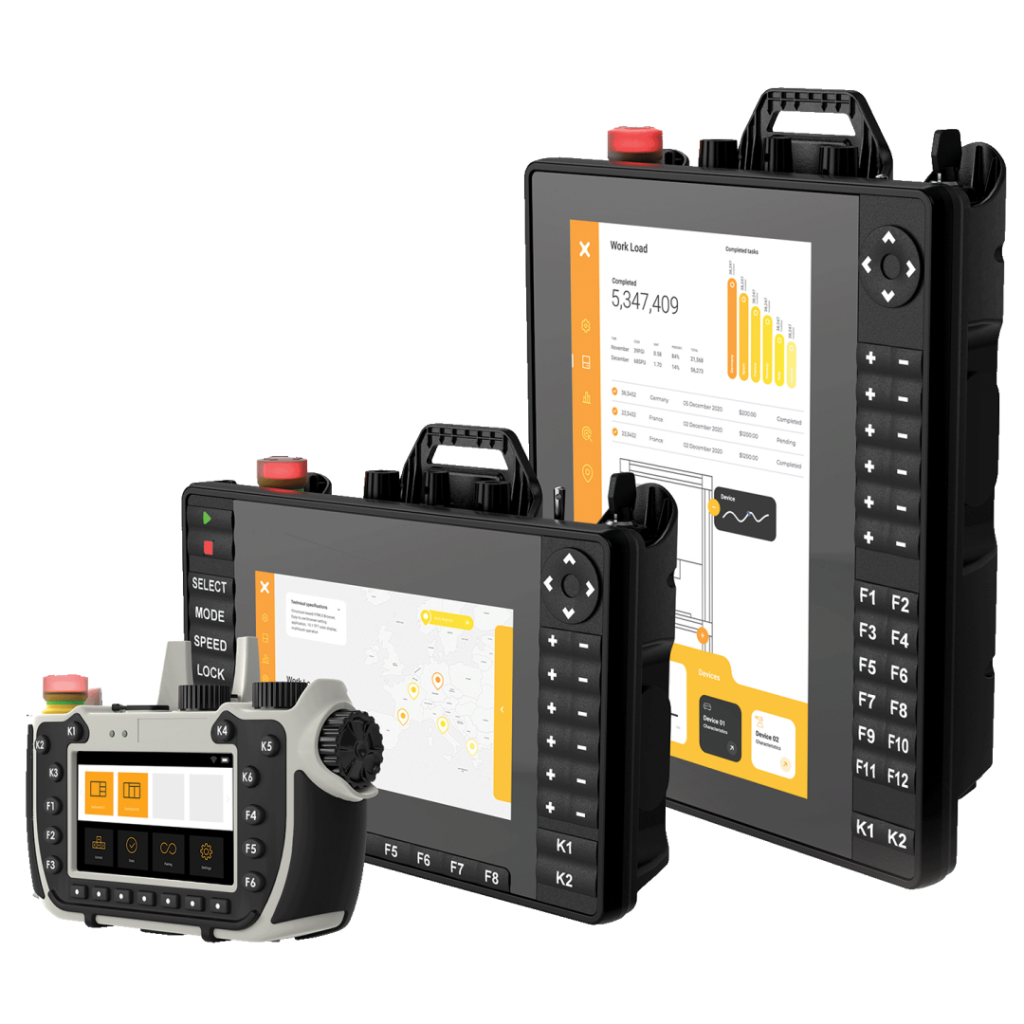
EXOR X 시리즈 이동형 핸드헬드 HMI
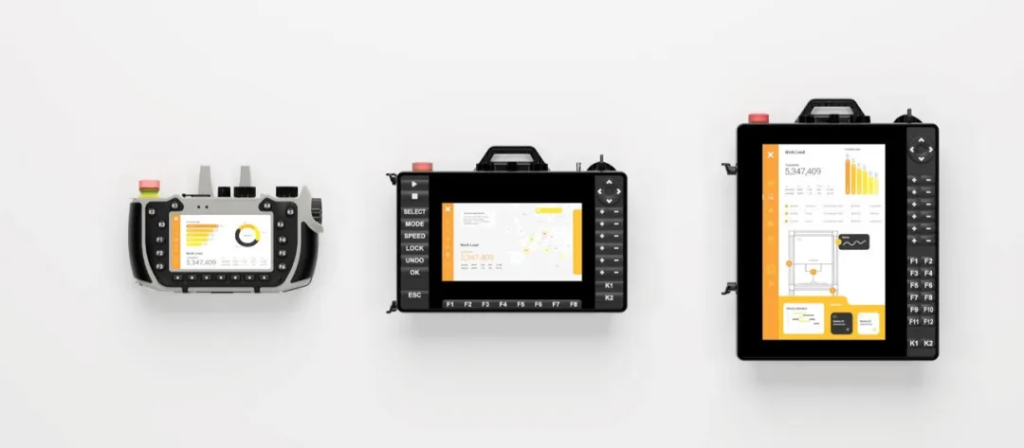
EXOR X 시리즈 이동형 핸드헬드 HMI는 로봇, AGV/LGV 및 대형 산업 장비와 같은 동적 산업 환경에서 장비 조작을 고정형 제어반에서 현장으로 확장할 수 있도록 설계되었습니다.
고휘도 터치스크린, 비상정지 및 활성화 스위치를 통합했으며, 안전 기능은 최대 SIL 3 및 PL e 수준을 지원합니다.
무선 및 스마트 유선 버전에는 Safety Black Channel 기반 안전 통신 기술을 적용해 주요 안전 신호의 신뢰성 있는 전송을 지원하면서 무선 운영의 유연성과 기계 안전 제어 요구사항을 함께 고려할 수 있습니다.
제품군은 유선, 스마트 유선 및 무선의 세 가지 아키텍처를 제공하며, 5인치, 7인치 및 10인치 디스플레이 옵션으로 구성할 수 있습니다.
이를 통해 이동형 로봇과 대형 장비에 필요한 안전성, 이동성 및 사용자 편의성을 고려한 HMI 환경을 구축할 수 있습니다.
결론
태양광 발전소와 같은 개방형 건설 현장에서 AGV를 효과적으로 활용하기 위해서는 장비의 이동 특성을 고려한 유연한 제어 방식과 함께 기능 안전 및 통신 신뢰성을 확보해야 합니다.
EXOR X5 무선 핸드헬드 HMI는 이동형 무선 조작, 기능 안전, 안전 통신 및 다중 프로토콜 지원을 결합해 이러한 현장 요구사항에 대응합니다.
고정형 제어반과 케이블 중심의 운영 방식에서 벗어나, 운영자가 AGV와 함께 이동하면서 필요한 작업을 직접 수행할 수 있는 안전하고 유연한 현장 운영 환경을 구축할 수 있습니다.