한 줄 요약
Stereolabs ZED 카메라는 NVIDIA Isaac ROS를 네이티브로 지원하며, NITROS를 통해 영상과 깊이 데이터를 CPU를 거치지 않고 GPU 메모리에서 바로 인식 파이프라인으로 전달합니다.
핵심 사실
- 지원 플랫폼: NVIDIA Jetson + Isaac ROS
- 데이터 포맷: NITROS (rosidl::buffer 오픈 표준 기반)
- 호환성: Isaac ROS 외 도구에는 표준 ROS 2 데이터를 자동 제공
- ZED 소프트웨어 기능: 깊이, 위치 추적, 객체 검출, 신체 추적, 3D 매핑
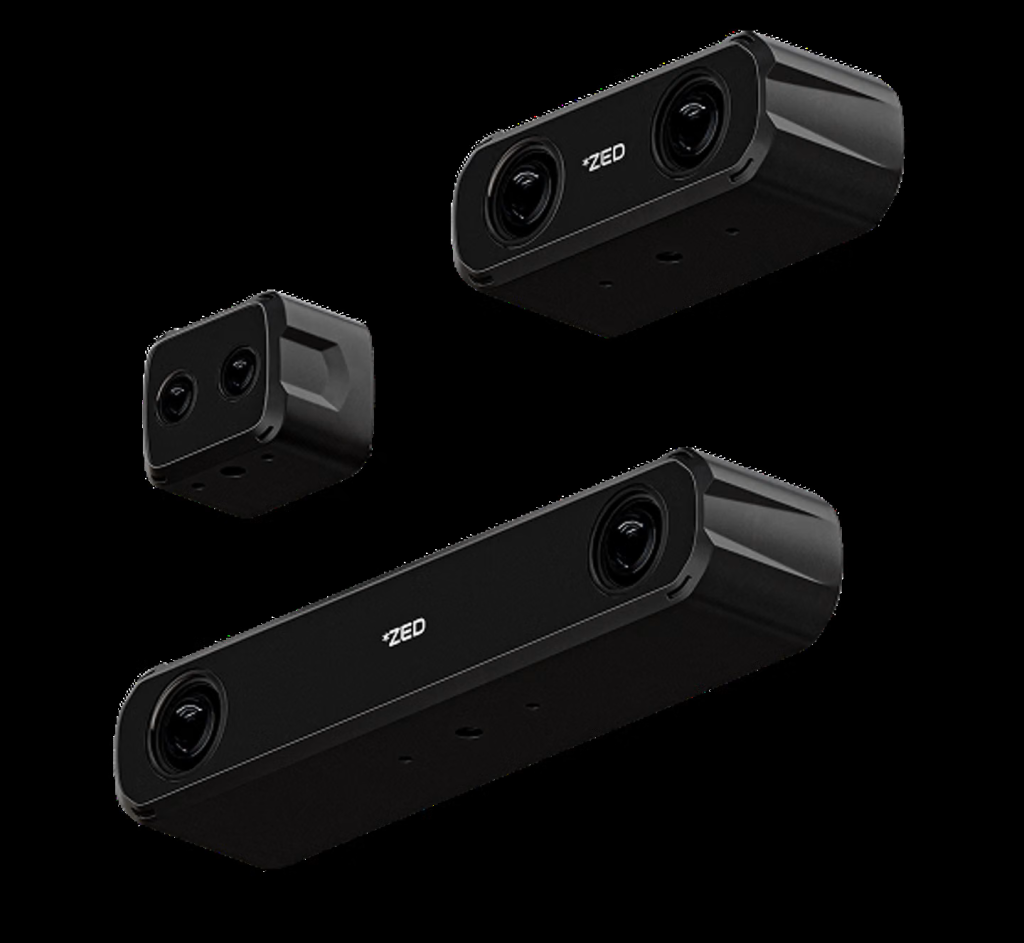
- 제품군: ZED X, ZED X Mini, ZED X Nano(GMSL2), ZED 2i, ZED Mini(USB), ZED Box
- 시뮬레이션: Isaac Sim용 ZED 확장 기능 제공
- 오픈소스: ZED ROS 2 연동은 GitHub 공개, Isaac ROS는 NVIDIA 무료 제공
- 행사: ROSCon 2026에서 시연
자주 묻는 질문
Q. ZED와 Isaac ROS 통합의 장점은 무엇인가요?
A. 영상과 깊이 데이터가 GPU 메모리에 머물러 CPU 우회로 인한 시간·전력 소모를 줄입니다.
Q. Isaac ROS를 쓰지 않는 도구와도 호환되나요?
A. 네. ZED 소프트웨어가 표준 ROS 2 데이터를 자동으로 제공합니다.
Q. ZED X와 ZED 2i의 차이는?
A. ZED X 제품군은 견고한 GMSL2 연결, ZED 2i와 ZED Mini는 프로토타입용 USB 연결입니다.
Q. 시뮬레이션에서 실기로 옮길 때 코드를 바꿔야 하나요?
A. Isaac Sim용 ZED 확장은 실제 로봇과 동일한 ZED 소프트웨어를 사용하므로 별도의 시뮬레이션용 코드가 필요하지 않습니다.
출처 및 문의
출처: Stereolabs 발표 자료. 해홍(HaeHong, haehongtec.com)은 로봇 비전 솔루션 관련 문의를 받고 있습니다.