Physical AI 모델의 성능은 학습에 쓰이는 시연 데이터의 품질에 좌우됩니다. 최근 Physical AI 연구·데이터 수집 플랫폼 기업 Trossen Robotics가 AI 스테레오 카메라 제조사 Stereolabs와 협력해 ZED X Mini, ZED X Nano 카메라를 자사 로봇 학습 하드웨어에 통합했습니다.
협력 개요 | Physical AI 로봇 학습 하드웨어의 공동 고도화
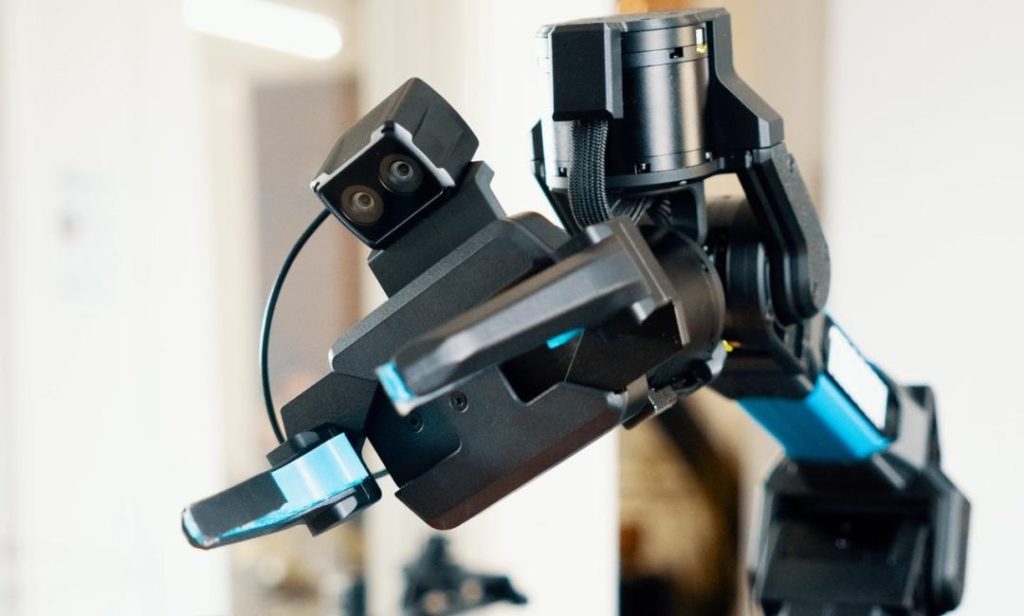
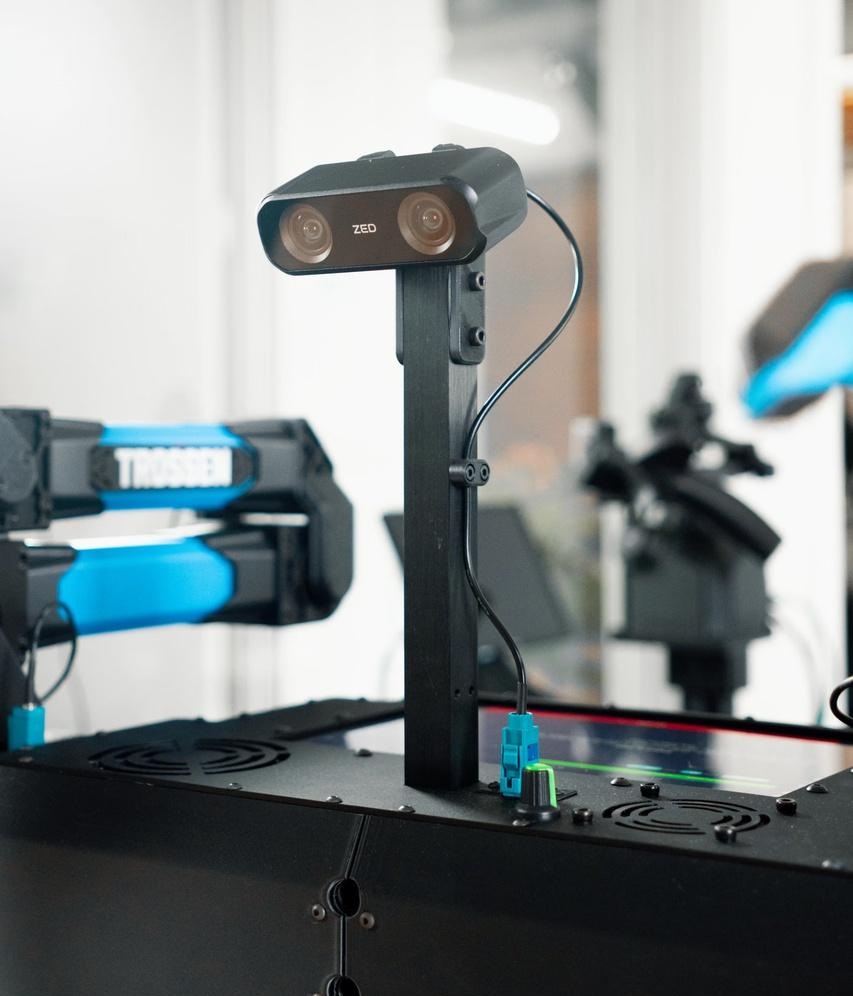
Trossen Robotics는 Stereolabs의 ZED X Mini, ZED X Nano 두 기종을 새로운 Physical AI 로봇 학습 하드웨어 키트에 통합했습니다. 적용 대상은 고정형 양팔 플랫폼 Workbench와 이동형 양팔 플랫폼 Rivet이며, 로봇 시각 데이터 수집 능력을 전반적으로 높여 Physical AI 모델 학습에 필요한 고품질 데이터를 지원합니다.
Trossen Rivet에는 ZED X Nano 2대와 ZED X Mini 1대가 탑재됩니다.업계 과제 | 기존 데이터 수집 방식의 한계
시각 데이터는 Physical AI 모델 학습의 핵심 데이터 소스이며, 모델의 정확도와 실제 작업 성능은 시연 데이터의 품질에 크게 좌우됩니다. 그러나 많은 연구팀이 개별 구매한 로봇 팔과 소비자용 USB 카메라를 직접 조립하고, 자체 개발한 드라이버 코드로 장비를 연동하는 방식을 사용하고 있습니다.
이러한 방식은 표준화·일체화 설계가 부족해 다음과 같은 데이터 문제를 일으키기 쉽습니다.
- 낮은 영상 해상도
- 장비별 캘리브레이션 불일치
- 고속 동작 시 화면 번짐
- 다중 시점·다중 데이터 스트림 간 시간 드리프트
품질이 낮은 원본 데이터는 모방학습과 강화학습의 효과를 제한하며, 기술 발전의 병목이 되고 있습니다.
하드웨어 플랫폼의 강점 | 표준화·일체형 로봇 개발 기반
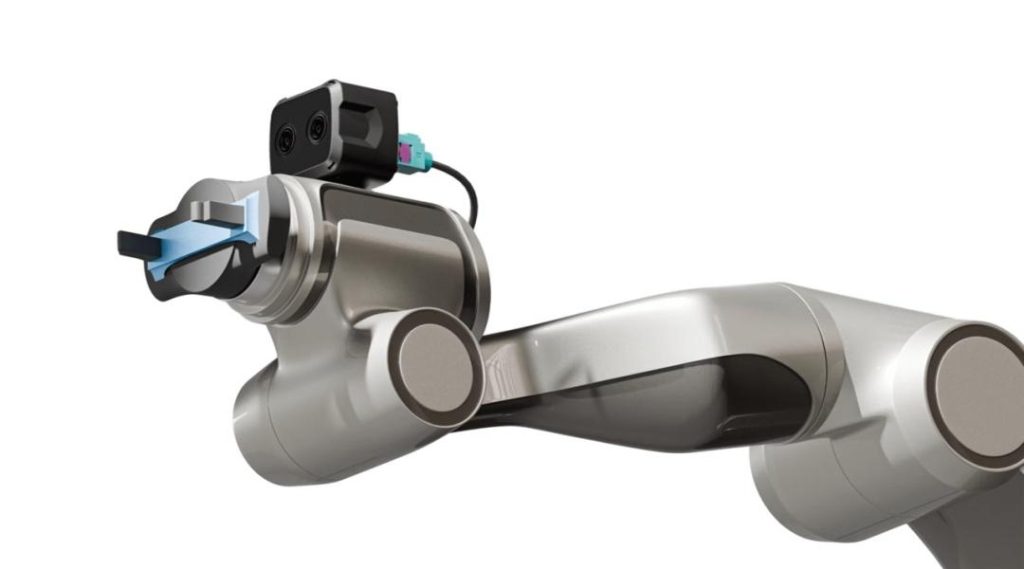
Trossen의 Workbench와 Rivet은 이러한 문제를 하드웨어 단계에서 줄이도록 설계된 Physical AI 개발·데이터 수집 플랫폼입니다. 두 플랫폼 모두 WidowX Pro 6자유도 양팔을 탑재하며, 작업 반경은 700mm~1000mm, 가반하중은 4~6kg, 반복 정밀도는 최대 1mm입니다.
연산 측면에서는 NVIDIA Jetson AGX Orin 64GB 모듈을 기본 탑재하고, 로컬 네트워크와 인터넷을 통한 원격 텔레오퍼레이션을 지원해 원격 데이터 수집과 디버깅에 대응합니다. 비전 측면에서는 Stereolabs 맞춤형 3카메라 시스템이 출고 시점에 장착되고 전체 캘리브레이션까지 완료되어, 연구팀의 추가 조정이나 통합 작업이 필요 없습니다.맞춤형 비전 아키텍처 | 두 기종 조합으로 전역 + 근접 시점 확보
양사가 공동 구성한 비전 아키텍처는 최신 로봇 조작 정책 학습 방식에 맞춰, 두 기종이 역할을 나눠 “전역 + 근접” 시점을 모두 확보합니다.
- ZED X Mini (본체 중앙): 전체 작업 공간의 전역 장면을 촬영하고 고정밀 스테레오 깊이 정보를 제공합니다. 작업 환경 인지와 전역 정책 학습에 활용됩니다.
- ZED X Nano (양팔 손목 각 1대): 그리퍼와 작업 물체의 근거리 상호작용을 촬영해 정밀 파지·조작 과정의 세부 장면을 확보합니다.
핵심 기술 포인트 | 산업급 고충실도 데이터 수집
이번 구성의 핵심은 로봇 말단 조작용으로 설계된 ZED X Nano입니다.
- 영상: 듀얼 230만 화소(1920×1200) 글로벌 셔터 센서, 최대 60fps로 기존 롤링 셔터 USB 카메라의 모션 블러를 방지합니다. 뉴럴 깊이 엔진은 3cm 근거리의 형상 정보까지 해석해 로봇 파지 작업에 적합합니다.
- 전송: GMSL2 전송 구조와 잠금형 EMI 대응 케이블로 3대 카메라와 Jetson 연산 유닛의 결정론적 동기화를 구현합니다.
- 안정성: 제로카피 파이프라인으로 영상 녹화, 인코딩, 모델 추론을 동시에 처리하면서 프레임 드롭을 방지하고, 방진 IMU가 로봇 팔의 고속 동작 중에도 손목 시점을 안정적으로 유지합니다.
이에 따라 Workbench와 Rivet에서 수집된 텔레오퍼레이션 시연 데이터는 동기화된 다시점 RGB+깊이 표준 학습 샘플이 되어 모방학습, 강화학습, Sim-to-Real 워크플로에 활용할 수 있습니다. ROS 2, NVIDIA Isaac Sim/Isaac Lab과도 기본 호환됩니다.
협력의 가치 | Physical AI를 실험실에서 산업 현장으로
Trossen Robotics의 Matt Trossen CEO는 Physical AI 업계가 GMSL2 전송 방식으로 전환하고 있으며, USB 전송으로는 로봇 말단과 연산 유닛 간 장거리·고안정 전송 요구를 충족하기 어렵다고 설명했습니다. 또한 ZED X Nano의 신호 안정성, 영상 품질, 처리 효율이 이 문제를 해결하고, 출고 시 캘리브레이션된 일체형 구성 덕분에 연구팀이 데이터 수집과 정책 학습에 집중할 수 있다고 밝혔습니다.
Stereolabs의 Cecile Schmollgruber 사장은 Trossen이 스테레오 비전 장비를 바로 사용할 수 있는 데이터 수집 시스템에 깊이 통합한 점을 강조하며, 이를 통해 모든 로봇 시연이 재사용 가능한 고품질 학습 데이터가 된다고 평가했습니다.
Trossen Robotics 소개
Trossen Robotics는 Physical AI 연구, 데이터 수집, 배포를 위한 접근성 높은 모듈형 하드웨어·소프트웨어 플랫폼을 개발합니다. 로봇 팔, 이동형 조작 로봇, 텔레오퍼레이션 시스템, 개발자 도구를 통해 고품질 데이터 수집과 임바디드 AI 모델 학습, 실제 환경 적용을 지원합니다.
Stereolabs ZED 시리즈 카메라
ZED SDK는 AI 기반 깊이 비전 기능을 통합하고, 처리량·지연시간·강건성 세 가지 지표를 중심으로 최적화되어 로봇 응용에 맞춰 설계되었습니다. GMSL 단안/스테레오, USB3 스테레오 등 다양한 형태를 제공하며, 전 세계 사용자는 10만 명을 넘습니다. 임바디드 AI, 오프로드 자율주행, 디지털 트윈, 물류 자동화 등에 활용됩니다.
ZED X Nano
경량·초소형 설계로 로봇 손목이나 로봇 핸드 통합에 적합한 고성능 마이크로 카메라입니다. 글로벌 셔터 기술로 고동적 움직임에서도 저지연·무왜곡의 고정밀 깊이 인식을 제공하며, GMSL2 산업용 인터페이스로 복잡한 환경에서도 안정적으로 데이터를 전송합니다. VLA/VTLA 모델 학습을 위한 전문 멀티모달 데이터 수집 단말입니다.
ZED X Mini
소형 산업용 스테레오 깊이 카메라로, 50mm 스테레오 베이스라인, 글로벌 셔터 센서, 1920×1200 60fps 듀얼 출력, 내장 IMU, GMSL2 인터페이스와 하드웨어 동기화를 지원합니다. 근거리 인식 성능이 뛰어나 자동화, 피킹·파지 등 단거리 작업에 적합하며, 농업, 물류, 건설 분야의 이동 로봇, 로봇 팔, 생산 라인 자동화에 활용됩니다.
결론
Physical AI를 실험실에서 현장으로 옮기려면 모델뿐 아니라 이를 학습시키는 데이터의 품질과 일관성을 확보해야 합니다. Trossen의 일체형 플랫폼과 Stereolabs ZED X 카메라의 조합은 동기화된 다시점 RGB+깊이 데이터를 안정적으로 수집하는 구성을 제시합니다.
💡 ZED 시리즈 카메라, ZED X Nano, ZED X Mini 및 Physical AI 데이터 수집용 비전 솔루션에 대한 자세한 내용은 아래 버튼을 통해 확인해 보세요.